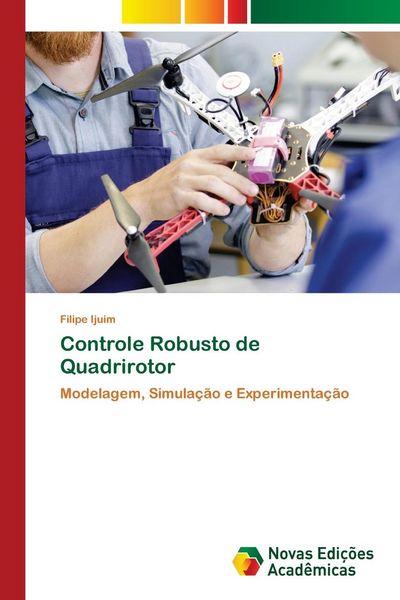
Controle Robusto de Quadrirotor Modelagem, Simulação e Experimentação
-
- Portugiesisch ausgewählt
59,99 €
UVP
68,90 €
inkl. gesetzl. MwSt.,
Beschreibung
Produktdetails
Einband
Taschenbuch
Erscheinungsdatum
18.03.2024
Verlag
Novas Edições AcadêmicasSeitenzahl
140
Maße (L/B/H)
22/15/0,9 cm
Gewicht
227 g
Sprache
Portugiesisch
ISBN
978-620-6-75944-7
Neste trabalho são apresentadas a construção, modelagem e o controle de um quadrirotor, um veículo aéreo não tripulado de asas rotativas que possui quatro motores. Para a modelagem do quadrirotir, é considerada que a força de propulsão e o torque gerado por cada rotor apresentam uma relação quase linear com o sinal de comando. Assim, foi proposta uma aproximação por uma função linear de coeficientes incertos. Além disso, a dinâmica do sistema apresenta também termos bilineares, cuja aproximação levaria a um modelo menos representativo e projetos controle menos robustos. Para estabilizar o quadrirotor foram escolhidas técnicas de controle robusto em tempo discreto, que são calculadas resolvendo problemas de otimização convexa na forma de Desigualdades Matriciais Lineares (LMIs), capazes de tratar os parâmetros incertos e as não linearidades do sistema. São apresentadas neste trabalho as formulações das LMIs dos controladores utilizados, motivada pela notada escassez da literatura. Os controladores são calculados e testados em simulações no software Matlab e então aplicados no quadrirotor construído, apresentando por fim os resultados experimentais.
Noch keine Bewertungen vorhanden
Verfassen Sie die erste Bewertung zu diesem Artikel
Helfen Sie anderen Kundinnen und Kunden durch Ihre Meinung.
Kurze Frage zu unserer Seite
Vielen Dank für dein Feedback
Wir nutzen dein Feedback, um unsere Produktseiten zu verbessern. Bitte habe Verständnis, dass wir dir keine Rückmeldung geben können. Falls du Kontakt mit uns aufnehmen möchtest, kannst du dich aber gerne an unseren Kund*innenservice wenden.
zum Kundenservice